Výběr správného IC ovladače motoru

Tento článek poskytuje praktického průvodce, jak vyhodnotit integrované obvody určené k ovládání kartáčovaných stejnosměrných motorů.
Většina lidí, kteří navrhují elektrické obvody nebo systémy, bude nakonec muset ovládat motor. Tato základní elektromechanická zařízení se nacházejí v robotech, průmyslových strojích, optických zařízeních, spotřební elektronice, elektrických vozidlech a pravděpodobně téměř ve všech ostatních kategoriích výrobků souvisejících s elektřinou.
Pokud jste připojili baterii k kartáčovanému stejnosměrnému motoru a viděli jste, jak se točí, víte, že řízení motoru je hračka. Může to však být také zavádějící a v takových případech bychom se rádi uchýlili k integrovaným obvodům ovladače motoru, které zjednodušují náš konstrukční úkol a také poskytují výkon, který je obtížné (nebo téměř nemožné) reprodukovat pomocí komponent. diskrétní.


První věc, kterou byste měli vědět při hledání IC ovladače motoru, je typ motoru, který plánujete použít. V tomto článku se zaměřím na kartáčované stejnosměrné motory a další článek se zaměří na krokové motory. Oba jsou velmi časté v systémech nízkého a vysokého napětí; Pokud vaše aplikace vyžaduje rotační pohyb, máte dobrou šanci realizovat požadovanou funkčnost pomocí kartáčovaného stejnosměrného motoru nebo krokového motoru.
Pohon kartáčovaných stejnosměrných motorů
Jak bylo uvedeno výše, vše, co opravdu potřebujete k otáčení kartáčovaného stejnosměrného motoru, je napětí (za předpokladu, že zdroj může dodávat požadovaný proud). Ale s tímto druhem základních funkcí jsme zřídka spokojeni, a proto jsou kartáčované stejnosměrné motory často poháněny H-můstkem (také známým jako plný můstek).
Plný můstek umožňuje podpěťovým řídicím signálům otáčet motorem v jednom směru, otáčet jej druhým směrem nebo deaktivovat. Integrované obvody řadiče motoru určené pro kartáčované stejnosměrné motory jsou vytvořeny kolem jednoho nebo více plných můstkových obvodů. Říkám „postaveno kolem toho“, protože pokud čip není nic jiného než plný most, nelze jej nazvat IC, jsou to jen čtyři tranzistory.
Napětí a proud
První věcí, na kterou se podíváme, jsou jmenovité hodnoty napětí a proudu, které odpovídají vašemu motoru a aplikaci. Není těžké najít vhodnou specifikaci napětí, zejména proto, že mnoho zařízení má poměrně široký rozsah napájecího napětí (např. 4,5 V až 36 V nebo 8 V až 52 V).
Nalezení dílu se schopností stejnosměrného proudu také není těžké, ale je třeba mít na paměti několik podrobností. Problém zde spočívá v tom, že proud nesouvisí pouze s proudem, ale také vede ke ztrátě energie, protože zatímco proud motoru protéká stavovým odporem tranzistorů s plným můstkem, výkon je distribuován podle vzorce I2 × R. Jako obvykle má tato ztráta energie formu nepřetržitého generování tepla a to Pokud se hromadí teplo, které způsobí výrazné zvýšení teploty komponent, může nastat problém. Jak jsem zmínil v tomto článku o řídicí jednotce robota C-BISCUIT, motorový pohon IC pracující při maximálním jmenovitém proudu může rychle dosáhnout vnitřní teploty a způsobit jeho tepelné vypnutí.
Závěrem je, že byste měli zvolit IC s dostatečnou proudovou zatížitelností, ale musíte se také ujistit, že jeho tepelná konstrukce umožňuje velkorysý přenos tepla. Pokud si myslíte, že IC vašeho motoru bude pravděpodobně vystaven stresujícím vnitřním teplotám, podívejte se na zařízení, které obsahuje odkrytou topnou podložku a velký všesměrový zdroj mědi. Pokud je místo na desce s plošnými spoji omezené a nemůžete přidat mechanický chladič, můžete snížit ztráty energie výběrem ovladače s nižším odporem stavu.
Všimněte si velké měděné oblasti s více cestami připojenými k odkryté podložce tohoto IC ovladače motoru.
Logika řízení
Integrovaný obvod ovladače motoru obsahuje obvody, které zjednodušují rozhraní mezi H můstkem, který ve skutečnosti řídí motor, a signály indikujícími H můstek. Jak k ovládání motoru. Různé čipy nabízejí různá rozhraní a musíte zvážit, zda je jeden z nich v dané aplikaci lepší než ostatní. Zde jsou nějaké příklady:
MAX14872 (Maxim): Tento řadič má vstup logické úrovně pro dopředné otáčení a vstup logické úrovně pro zpětné otáčení, stejně jako aktivní aktivační kolík s nízkou aktivací, který lze použít k vypnutí zařízení. Použití nízké logiky na čepy vpřed a vzad je způsob, jak „zabrzdit“ motor, to znamená rychle jej zastavit.
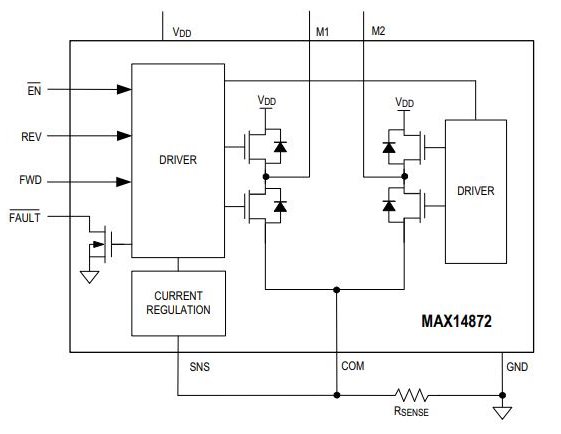
Schéma převzato z datového listu MAX14872.
BD6220F (ROHM): Tato část má vstup pro dopřednou rotaci, vstup pro zpětný chod a kolík „VREF“, který řídí pracovní cyklus řídicího napětí motoru. Jelikož změna šířky impulzu signálu PWM určuje průměrné napětí aplikované na vinutí motoru, je snadná implementace řízení rychlosti modulace šířky impulzu napětí motoru.
MC33HB2001 (NXP): Kromě vstupů na logické úrovni pro řízení otáčení motoru obsahuje tento ovladač sběrnici SPI, kterou lze použít ke konfiguraci zařízení a sledování jeho stavu.

Schéma převzato z datového listu MC33HB2001.
Diagnóza
Jak ukazuje poslední příklad uvedený v předchozí části, integrované obvody řadiče motoru nejsou zařízeními „pouze na vstupu“. Při výběru dílu musíte vzít v úvahu nejen to, jak chcete ovládat motor, ale také to, jaké informace chcete, aby systém o motoru věděl. Například MAX14872 má jediný poruchový kolík, který indikuje nadproudový stav nebo tepelné vypnutí. Naproti tomu MC33HB2001 má dvanáct stavových indikátorů:

Jeden chybový kolík neposkytuje mnoho zpětné vazby a dvanáct stavových indikátorů je u většiny aplikací nadměrné. Dávám přednost rozhraní se třemi nebo čtyřmi piny, které nese nejdůležitější informace o stavu systému motoru, ale po chvíli prozkoumání částí mám dojem, že většina integrovaných obvodů řadiče motoru poskytuje pouze jeden. poruchový signál.
výsledek
Tento článek poskytuje základní informace, které vám pomohou začít hledat dokonalý integrovaný obvod pro váš ovladač motoru. Pokud máte zkušenosti s některými kousky, které jsou pro některé typy aplikací obzvláště cenné, neváhejte se podělit o své myšlenky v sekci komentáře níže.
